️

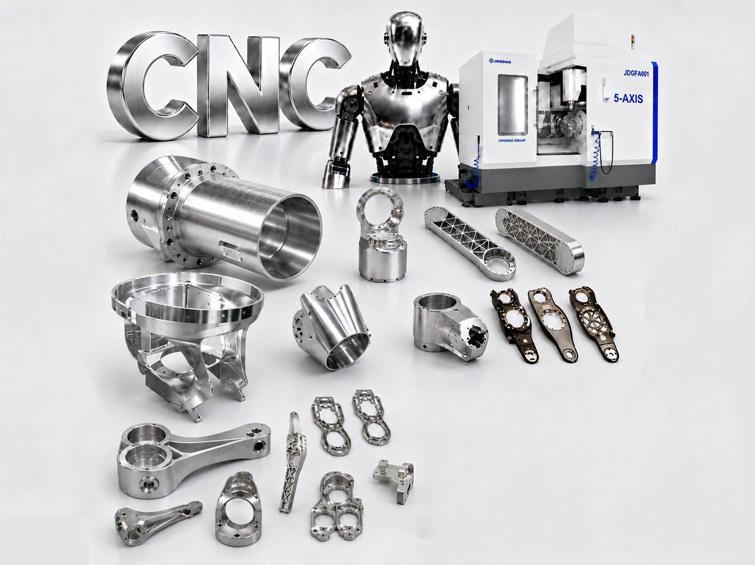
Eine abgestimmte Strukturbauteilfamilie, die das tragende Skelett eines Roboters bildet.
Das Projekt umfasste Rumpfstrukturen, Gelenkverbindungen, hohle Tragebasen und leichte Arme mit integrierten Schnittstellen für Motoren, Getriebe, Lager und Sensoren.
Der Kunde verlangte einen einheitlichen Fertigungs- und Prüfstandard für die gesamte Struktur, damit Bauteile verschiedener Module ohne umfangreiche Nachbearbeitung oder Kalibrierung montiert werden können.
Abweichungen durch mehrere Lieferanten, wiederholte Spannfehler, Vibrationen, Spannungsverformung und Ermüdungsrisse.
Beim vorherigen Liefermodell wurden Rumpf, Gelenke und Verbindungen an mehrere Fertigungsbetriebe vergeben. Unterschiedliche Bezugssysteme und Prüfverfahren verursachten Passungsabweichungen und verlängerten die Montage des gesamten Roboters.
- Mehrwinklige und gekrümmte Geometrien überschreiten die Wiederholgenauigkeit herkömmlicher 3-Achs-Maschinen
- Vibrationen und lose Schnittstellen bei mehrteiligen montierten Strukturen
- Über 20 % Nacharbeitsaufwand durch Spannungsverformung und Chargenunterschiede
- Werkzeugübergangsmarken führen zu Spannungskonzentrationen und Ermüdungserscheinungen
- Lange Systemintegration aufgrund von Maßabweichungen zwischen verschiedenen Lieferanten
- Anforderung an dauerhaften Volllastbetrieb und höhere Nennnutzlast
Der Kunde wollte, dass die gesamte Roboterstruktur als ein abgestimmtes System funktioniert – nicht als lose Bauteile verschiedener Zerspanungslieferanten.
Wichtiger technischer GesichtspunktWarum einheitliche Bezugssysteme und Spannungsnormen für den gesamten Roboter unerlässlich waren.
Jedes Modul hatte eigene Motor- und Getriebeschnittstellen, aber die Montagequalität hing von der gegenseitigen Position dieser Schnittstellen am gesamten Roboter ab.
Große Hohlräume und Leichtbau-Stege lösten zudem Eigenspannungen aus. Die gleiche gestaffelte Fertigungs- und Prüflogik musste konsistent auf alle Strukturbauteile angewendet werden.
Kompatibilität der Bezugssysteme zwischen Bauteilen, Schmiedewerkstoffauswahl, Steifigkeit der einteiligen Konstruktion, Position und Konzentrizität, Eigenspannungen, ermüdungsgefährdete gekrümmte Oberflächen, Eloxieren, gemeinsame Koordinatenmessgerät-Methoden und lückenlose Rückverfolgbarkeit der Bauteilsätze.
Ein einheitliches Fertigungs- und Qualitätswesen für die gesamte Roboterstruktur.
Werkstoff abgestimmt auf die Belastung
Geschmiedetes 7075-T6 wurde für leichte Arme und Verbindungen verwendet, 6061-T6 für große stabile Basen. Geschmiedeter 4340-Stahl steht für spezielle Hochlastbauteile zur Verfügung.
5-Achs-Bearbeitung in einer Aufspannung
Gekrümmte Oberflächen, Leichtbau-Stege, tiefe Hohlräume und mehrwinklige Bohrungen wurden mit einem einheitlichen Bezugssystem gefertigt. Die Positionstoleranz wird auf ±0,003 mm eingehalten.
Doppelte Spannungsarmglühung
Nach der Schrupp- und Halbschlichtbearbeitung erfolgte eine kontrollierte Stabilisierung. Laut Projektunterlagen liegt die endgültige Maßverformung unter 0,008 mm.
Glatte Konturfräsung und einteilige Konstruktion
Einteilige Bauteile ersetzten zusammengesetzte Strukturen; eine glatte Interpolation reduziert Spannungskonzentrationen.
Einheitliche Spannvorrichtungen und Koordinatenmessberichte
Die gesamte Bauteilfamilie nutzt gemeinsame Spannvorrichtungen, Prüfstandards und Berichte, um die Passgenauigkeit zwischen den Bauteilen zu verbessern.
Ein einheitlicher Prozessaufbau für die Strukturmodule des Roboters.
Lastfallbewertung und Werkstoffauswahl
Auswahl von 7075, 6061 oder Spezialstahl je nach Masse, Steifigkeit und Belastung.
Schmiedeteilvorbereitung
Verwendung dichter Schmiederohlinge und Festlegung eines einheitlichen Bezugskonzepts.
5-Achs-Schruppbearbeitung
Herstellen von Hohlräumen, Stegen und wesentlichen Strukturmerkmalen.
Erste und zweite Stabilisierungsstufe
Abbau von Spannungen nach der Schrupp- und Halbschlichtbearbeitung.
5-Achs-Schlichtbearbeitung
Fertigbearbeitung der Schnittstellen für Motor, Getriebe, Sensor, Lager und Montage.
Entgraten und Harteloxieren
Schutz von Kabeln und Dichtungen bei gleichzeitiger Erhöhung von Verschleiß- und Korrosionsbeständigkeit.
Gemeinsame Koordinatenmessung
Prüfung jedes Strukturbauteils nach einheitlichen geometrischen Normen.
Einheitliche Maßnormen für eine komplette Roboterplattform.
Das Projekt legt kritische Toleranzen auf ±0,005 mm fest, die Positionskontrolle beträgt ±0,003 mm. Alle fertigen Strukturbauteile werden zu 100 % mit dem Koordinatenmessgerät geprüft.
Werkstoffidentifikation, Bezugssysteme zwischen Bauteilen, Position, Konzentrizität, Profil, Maßstabilität nach Alterung, eloxierte Oberflächen, Montagepassung und Chargenberichte.
Stabilere Roboterbewegungen und kürzerer Entwicklungszyklus des Gesamtsystems.
Der Kunde berichtete über eine stabile Wiederholpositionierung, beseitigte Gelenkvibrationen und keine Strukturausfälle nach acht Monaten dauerhaftem Volllastbetrieb.
Die Lieferung durch einen einzigen Anbieter beseitigte Maßabweichungen zwischen mehreren Lieferanten und verbesserte die Gesamtintegration der Plattform.
Quantitative Werte, Zertifizierungen, Qualifizierungen und Umwelttestergebnisse basieren auf den bereitgestellten Projektdokumenten und müssen vor einer öffentlichen Veröffentlichung anhand interner Aufzeichnungen überprüft werden.
Jahresrahmenvereinbarung zur Weiterentwicklung von Humanoidrobotern.
Der Kunde schloss eine jährliche Liefervereinbarung ab und setzte die gemeinsame Entwicklung neuer leichter Strukturen für Humanoidroboter fort.
Projektzusammenfassung basierend auf dem vorliegenden Fallbericht