️

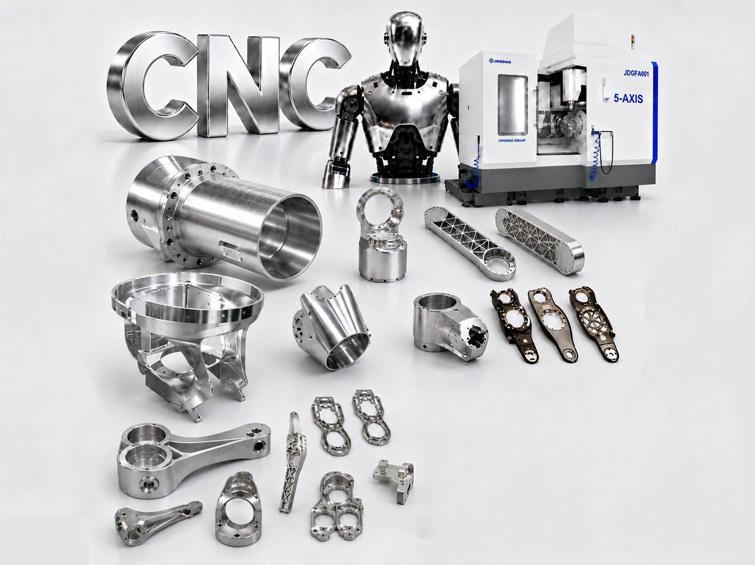
Une famille de structures coordonnées formant le squelette porteur d’un robot.
Le programme couvrait les structures du tronc, les liaisons d’articulation, les bases creuses porteuses et les bras légers intégrant les interfaces pour moteur, réducteur, roulement et capteur.
Le client exigeait une norme de fabrication et de contrôle commune sur l’ensemble de la structure, afin que les pièces des différents modules puissent être assemblées sans ajustement ou étalonnage important.
Désalignement entre fournisseurs, erreurs de répétition de montage, vibrations, déformation sous contrainte et fissuration par fatigue.
L’ancien modèle d’approvisionnement confiait la fabrication du tronc, des articulations et des liaisons à plusieurs ateliers. Des stratégies de référence et des méthodes d’inspection différentes créaient des variations d’ajustement et allongeaient l’assemblage complet du robot.
- Géométries à multiples angles et courbes dépassant la répétabilité des machines 3 axes conventionnelles
- Vibrations et interfaces desserrées dans les structures assemblées en plusieurs pièces
- Taux de reprise supérieur à 20 % dû à la déformation sous contrainte et à l’incohérence des lots
- Traces de changement d’outil générant des concentrations de fatigue
- Intégration système longue à cause des écarts dimensionnels entre fournisseurs
- Nécessité d’un fonctionnement continu à pleine charge et d’une charge utile nominale plus élevée
Le client souhaitait que l’ensemble de la structure du robot se comporte comme un système coordonné, et non comme des pièces indépendantes provenant de plusieurs fournisseurs d’usinage.
Considération technique principalePourquoi des références communes et des normes de maîtrise des contraintes étaient essentielles sur l’ensemble du robot.
Chaque module possédait ses propres interfaces de moteur et de transmission, mais les performances d’assemblage dépendaient de la relation entre ces interfaces sur tout le robot.
Les grandes cavités et les nervures d’allégement libéraient également des contraintes résiduelles. La même logique d’usinage et de contrôle par étapes devait être appliquée de manière constante à toutes les pièces structurales.
Compatibilité des références entre pièces, choix du forgeage, rigidité monobloc, positionnement et concentricité, contraintes résiduelles, surfaces courbes sensibles à la fatigue, anodisation, méthodes CMM partagées et traçabilité complète du jeu de pièces.
Un système de fabrication et de qualité pour l’ensemble de la structure du robot.
Matériau adapté au cas de charge
Les pièces forgées 7075-T6 étaient utilisées pour les bras et liaisons légers, tandis que le 6061-T6 servait pour les grandes bases stables. L’acier forgé 4340 restait disponible pour les composants spéciaux à forte charge.
Usinage 5 axes en un seul serrage
Les surfaces courbes, nervures d’allégement, cavités profondes et trous à multiples angles étaient réalisés avec une logique de référence commune. Le positionnement est maîtrisé à ±0,003 mm.
Traitement double de détente des contraintes
Les étapes d’ébauche et de semi-finition étaient suivies d’une stabilisation contrôlée pour maintenir la déformation dimensionnelle finale inférieure à 0,008 mm selon le dossier du projet fourni.
Fraisage de contour lisse et conception monobloc
Des composants monoblocs remplaçaient les structures assemblées, et une interpolation lisse réduisait la concentration de fatigue.
Montages et rapports CMM unifiés
L’ensemble de la famille de composants utilisait des montages partagés, des normes d’inspection et des rapports pour améliorer l’ajustement entre les pièces.
Une architecture de processus commune sur les modules structuraux du robot.
Évaluation des charges et choix du matériau
Sélection du 7075, du 6061 ou d’acier spécial selon la masse, la rigidité et la charge.
Préparation du forgeage
Utilisation d’ébauches forgées denses et définition d’une stratégie de référence commune.
Ébauche 5 axes
Réalisation des cavités, nervures et principales caractéristiques structurales.
Première et deuxième étapes de stabilisation
Libération des contraintes après l’ébauche et la semi-finition.
Finition 5 axes
Réalisation des interfaces pour moteur, réducteur, capteur, roulement et assemblage.
Ébavurage et anodisation dure
Protection des câbles et joints tout en apportant une résistance à l’usure et à la corrosion.
Contrôle CMM partagé
Vérification de chaque composant structural selon des normes géométriques communes.
Normes dimensionnelles partagées sur une plateforme complète de robot.
Le programme spécifie des tolérances critiques à ±0,005 mm, un positionnement maîtrisé à ±0,003 mm, et un contrôle CMM à 100 % des composants structuraux finis.
Identification du matériau, références inter-pièces, positionnement, concentricité, profil, stabilité dimensionnelle après vieillissement, surfaces anodisées, ajustement d’assemblage et rapports par lot.
Mouvement du robot plus stable et cycle de développement système complet réduit.
Le client a signalé un positionnement répétable stable, la suppression des vibrations des articulations et aucune rupture structurale pendant huit mois de fonctionnement continu à pleine charge.
La livraison par un fournisseur unique a supprimé les écarts dimensionnels entre plusieurs fournisseurs et amélioré l’intégration globale de la plateforme.
Les résultats quantitatifs, de certification, de qualification et d’essais environnementaux sont basés sur la documentation du projet fournie et doivent être vérifiés sur les dossiers internes avant publication publique.
Cadre annuel pour la poursuite du développement du robot humanoïde.
Le client a conclu un accord d’approvisionnement annuel et a poursuivi le développement conjoint de nouvelles structures légères pour robots humanoïdes.
Résumé du projet basé sur le dossier de cas fourni