️

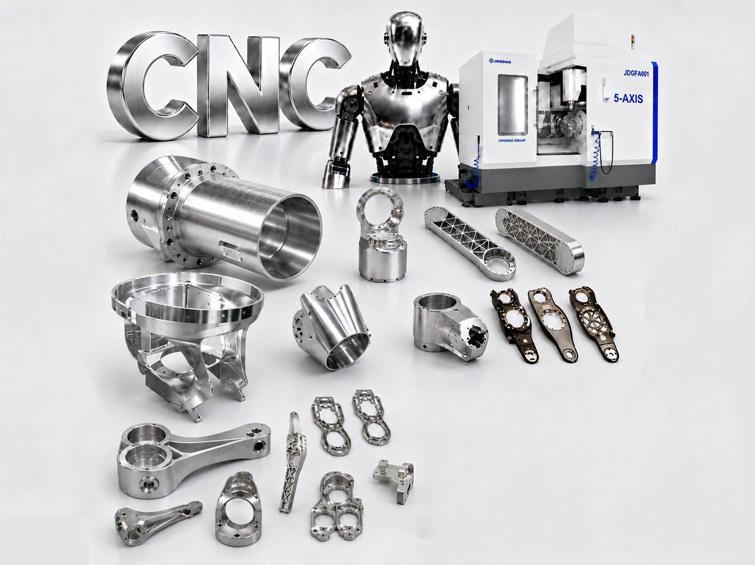
Una famiglia di strutture coordinate che formano lo scheletro portante di un robot.
Il progetto comprendeva strutture del tronco, collegamenti articolari, basi cave portanti e bracci leggeri che integrano interfacce per motori, riduttori, cuscinetti e sensori.
Il cliente richiedeva uno standard di produzione e collaudo comune per l’intera struttura, affinché i componenti dei diversi moduli potessero essere assemblati senza ampie operazioni di adattamento o calibrazione.
Mancata corrispondenza tra fornitori, errori ripetuti di serraggio, vibrazioni, deformazioni da stress e cricche per fatica.
Il precedente modello di fornitura affidava la produzione di tronco, articolazioni e collegamenti a diversi stabilimenti. Strategie di riferimento e metodi di ispezione differenti generavano variazioni di accoppiamento e allungavano il montaggio completo del robot.
- Geometrie curve e multiangolari che superano la ripetibilità delle macchine a 3 assi convenzionali
- Vibrazioni e interfacce allentate nelle strutture assemblate da più pezzi
- Oltre il 20% di rilavorazioni causate da deformazioni da stress e incoerenza tra lotti
- Segni di passaggio utensile che creano concentrazione di fatica
- Lunga integrazione di sistema dovuta a discrepanze dimensionali tra i fornitori
- Necessità di funzionamento continuo a pieno carico e maggiore carico utile nominale
Il cliente necessitava che l’intera struttura del robot si comportasse come un sistema coordinato, non come pezzi indipendenti provenienti da diversi fornitori di lavorazione meccanica.
Considerazione ingegneristica principalePerché riferimenti comuni e standard di controllo dello stress erano essenziali per l’intero robot.
Ogni modulo disponeva di interfacce per motore e trasmissione proprie, ma le prestazioni di assemblaggio dipendevano dalla relazione tra queste interfacce su tutto il robot.
Le grandi cavità e le nervature di alleggerimento liberavano inoltre tensioni residue. La stessa logica di lavorazione e controllo per fasi doveva essere applicata in modo coerente a tutti i componenti strutturali.
Compatibilità dei riferimenti tra pezzi, selezione della forgia, rigidità monoblocco, posizione e concentricità, tensioni residue, superfici curve soggette a fatica, anodizzazione, metodi CMM condivisi e tracciabilità completa dell’insieme di componenti.
Un unico sistema di produzione e qualità per l’intera struttura del robot.
Materiale adattato al caso di carico
Le forge 7075-T6 sono state utilizzate per bracci e collegamenti leggeri, mentre il 6061-T6 per le grandi basi stabili. L’acciaio forgiato 4340 è disponibile per componenti speciali ad alto carico.
Lavorazione a 5 assi in un solo serraggio
Superfici curve, nervature di alleggerimento, cavità profonde e fori multiangolari sono realizzati con una logica di riferimento comune. Il controllo della posizione è garantito a ±0,003 mm.
Trattamento doppio di scarico tensioni
Le fasi di sgrossatura e semifinitura sono seguite da una stabilizzazione controllata per mantenere la deformazione dimensionale finale inferiore a 0,008 mm secondo la documentazione del progetto.
Fresatura di contorno liscio e progettazione monoblocco
I componenti monoblocco hanno sostituito le strutture assemblate e l’interpolazione uniforme riduce la concentrazione di fatica.
Attrezzature e report CMM unificati
Tutta la famiglia di componenti usa attrezzature condivise, standard di ispezione e report per migliorare l’accoppiamento tra i pezzi.
Un’architettura di processo comune per i moduli strutturali del robot.
Valutazione del carico e selezione materiale
Selezione di 7075, 6061 o acciaio speciale in base a massa, rigidità e carico.
Preparazione della forgia
Uso di grezzi forgiati compatti e definizione di una strategia di riferimento comune.
Sgrossatura a 5 assi
Realizzazione di cavità, nervature e principali caratteristiche strutturali.
Prima e seconda fase di stabilizzazione
Rilascio delle tensioni dopo sgrossatura e semifinitura.
Finitura a 5 assi
Realizzazione delle interfacce per motore, riduttore, sensore, cuscinetto e montaggio.
Sbavatura e anodizzazione dura
Protezione di cavi e guarnizioni, migliorando al contempo la resistenza all’usura e alla corrosione.
Controllo CMM condiviso
Verifica di ogni componente strutturale secondo standard geometrici comuni.
Standard dimensionali condivisi per una piattaforma robot completa.
Il progetto definisce tolleranze critiche pari a ±0,005 mm, controllo della posizione a ±0,003 mm, e controllo CMM al 100% dei componenti strutturali finiti.
Identificazione materiale, riferimenti tra pezzi, posizione, concentricità, profilo, stabilità dimensionale dopo invecchiamento, superfici anodizzate, accoppiamento di montaggio e report per lotto.
Movimento del robot più stabile e ciclo di sviluppo del sistema completo ridotto.
Il cliente ha riportato un posizionamento ripetibile stabile, eliminazione delle vibrazioni articolari e nessun guasto strutturale dopo otto mesi di funzionamento continuo a pieno carico.
La fornitura da un unico fornitore ha eliminato le discrepanze dimensionali tra più fornitori e migliorato l’integrazione generale della piattaforma.
I risultati quantitativi, le certificazioni, le qualifiche e i test ambientali si basano sulla documentazione progettuale fornita e devono essere verificati rispetto ai registri interni prima della pubblicazione pubblica.
Accordo quadro annuale per proseguire lo sviluppo di robot umanoidi.
Il cliente ha sottoscritto un accordo di fornitura annuale e ha continuato lo sviluppo congiunto di nuove strutture leggere per robot umanoidi.
Riassunto del progetto basato sulla documentazione del caso