️

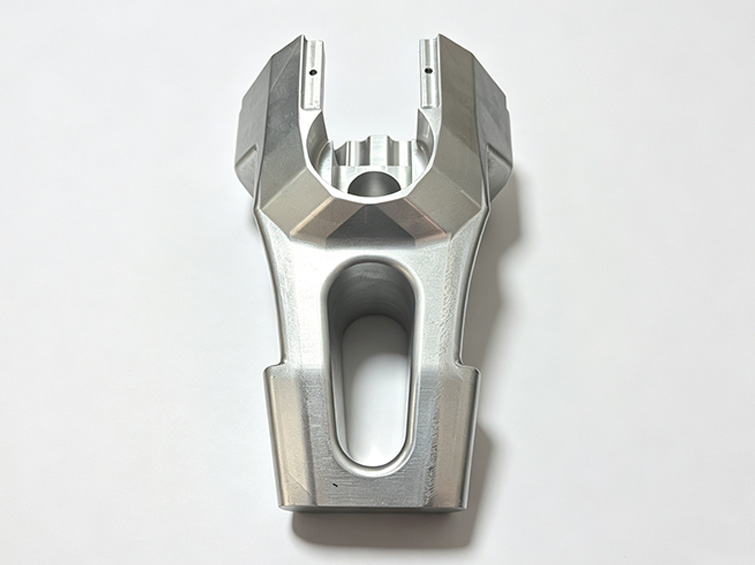
Ein lasttragendes Robotergelenk, das Festigkeit, Präzision und geringe Masse kombiniert.
Das Bauteil ist Teil der primären tragenden Struktur des Roboters und enthält Aufnahmeräume für einen Servomotor, ein Harmonic-Reduziergetriebe, Lager und Sensoren.
Seine komplexen Schrägflächen, gekrümmten Übergänge, tiefe Aussparung zur Gewichtsreduzierung und mehrwinkligen Bohrungen machen es zu einem idealen Kandidaten für die Fünf-Achsen-Bearbeitung aus einer kompakten Aluminiumschmiede.
Akkumulierte Toleranzen, Vibrationen, Spannungsverformungen, Ermüdungsrisse und lange Prototypzyklen.
Der ursprüngliche Lieferant verwendete vier Drei-Achsen-Einrichtungen und eine mehrteilige Montagestruktur. Bezugstransfer, Montagespiel und Eigenspannungen verursachten Positionierfehler, Vibrationen und eine ungleichmäßige Chargenmontage.
- Geometrischer Fehler nach wiederholtem Wenden des Werkstücks
- Gelenkvibrationen und geringe Tragfähigkeit durch eine mehrteilige Struktur
- Mehr als 20 % Nacharbeiten durch Maßveränderungen nach der Bearbeitung
- Sichtbare Werkzeugübergänge, die lokale Spannungskonzentrationen erzeugen
- Prototyp-Lieferzeit über 40 Tage
Der Roboter benötigte ein leichteres einteiliges Gelenk mit stabiler Geometrie, gleichmäßigen Lastpfaden und wiederholbaren Schnittstellen für eine kontinuierliche Hochgeschwindigkeitsbewegung.
Wichtiger technischer GesichtspunktWarum Geometrie, Eigenspannungen und strukturelle Kontinuität zusammenhängen.
Die zahlreichen Schnittstellen für Motor, Lager und Sensoren mussten zueinander ausgerichtet bleiben. Jeder Fehler beim Bezugstransfer konnte zu einer Abweichung der Rückkehrposition oder einem mechanischen Blockieren führen.
Das Abtragen von Material aus einer 7075-Schmiede setzt zudem Eigenspannungen frei. Ein mehrstufiger Prozess war erforderlich, um die langfristige Maßstabilität nach der Bearbeitung der tiefen Aussparung und gekrümmten Flächen zu gewährleisten.
Integrität der Schmiede, Positions- und Konturtoleranz, Koaxialität, Eigenspannungen, gekrümmte Lastpfade, Ermüdungskonzentration, Gelenksteifigkeit und Wiederholgenauigkeit der Vorrichtungen.
Ein einteiliger Fünf-Achsen-Prozess mit gestaffeltem Spannungsmanagement.
DFM-Analyse und Umwandlung in eine einteilige Struktur
Die zusammengesetzte Konstruktion wurde zu einer einzigen 7075-Schmiede zusammengefasst, um Montagespiel zu beseitigen und die Steifigkeit zu verbessern.
Fünf-Achsen-Bearbeitung in einer einzigen Aufspannung
Die Schrägflächen, tiefe Aussparung, gekrümmten Übergänge und mehrwinkligen Bohrungen werden in einer Hauptaufspannung fertiggestellt. Die Unterlagen belegen eine stabile Positionskontrolle bis ±0,003 mm.
Gestaffelte Schruppbearbeitung, Alterung und Feinbearbeitung
Auf die Schruppbearbeitung folgen kontrollierte Alterung, Halbfeinbearbeitung, ein zweiter Niedrigtemperatur-Stabilisierungsschritt und die abschließende Feinbearbeitung.
Glatte Konturfräsung
Die Fünf-Achsen-Interpolation beseitigt sichtbare Übergangsstellen auf gekrümmten Flächen und verringert die Spannungskonzentration.
Spezielle Vorrichtungen und vollständige Prüfung
Maßgeschneiderte Vorrichtungen ersetzen vier separate Drei-Achsen-Prozesse. Die CMM-Prüfung deckt Konturen und geometrische Toleranzen ab.
Ein gestaffelter Ablauf für die Stabilität des einteiligen Robotergelenks.
Vorbereitung der Schmiede
Prüfung der kompakten 7075-T6-Schmiede und Festlegung der Bearbeitungsbezüge.
Fünf-Achsen-Schruppbearbeitung
Ausfräsen der tiefen Aussparung und Abtragen des größten Materialvolumens.
Erster Spannungsabbau
Freisetzung des Großteils der Bearbeitungsspannungen vor der Halbfeinbearbeitung.
Halbfeinbearbeitung und zweite Stabilisierung
Verfeinerung der Geometrie und Durchführung eines zweiten Niedrigtemperatur-Spannungsabbaus.
Fünf-Achsen-Feinbearbeitung
Fertigstellen der Schnittstellen, Bohrungen, Konturen und glatten gekrümmten Übergänge.
Entgraten und Harteloxierung
Bearbeitung tiefer Kanten und Aufbringen einer verschleiß- und korrosionsbeständigen Oberfläche.
100 % CMM-Prüfung
Prüfung von Kontur, Position, Koaxialität, Parallelität und kritischen Montagemerkmalen.
Vollständige geometrische Prüfung für eine hochgenaue Roboterbaugruppe.
Die Unterlagen nennen kritische Toleranzen bis ±0,005 mm, mit Materialprüfung, Erstteil-CMM-Prüfung und 100 %iger Kontur- und Geometrieprüfung der fertigen Teile.
Materialgüte, Position, Koaxialität, Parallelität, Kontur gekrümmter Flächen, Maßstabilität nach Alterung, eloxierte Oberfläche und Chargenrückverfolgbarkeit.
Höhere Tragfähigkeit bei weniger Nacharbeiten und kürzerer Bearbeitungszeit.
Der Projektbericht zeigt, dass der Roboter ohne Blockaden oder Vibrationen läuft und die glatte einteilige Struktur das Ermüdungsverhalten verbessert.
Die Prototyp-Lieferzeit wurde auf 18 Tage reduziert, die Stückkosten sanken um 18 % und die Chargenausbeute erreichte 99,8 %.
Quantitative Werte, Zertifizierungs-, Qualifizierungs- und Umwelttestergebnisse basieren auf der bereitgestellten Projektdokumentation und müssen vor der öffentlichen Veröffentlichung anhand interner Aufzeichnungen überprüft werden.
Freigabe für Jahresproduktion und gemeinsame Entwicklung.
Der Kunde berichtete über acht Monate Volllastbetrieb ohne strukturelle Schäden. Nach der ersten Charge starteten beide Unternehmen ein langfristiges Jahresrahmenprogramm für weitere leichte Robotergelenk-Bauteile.
Projektzusammenfassung basierend auf dem bereitgestellten Fallbericht