️

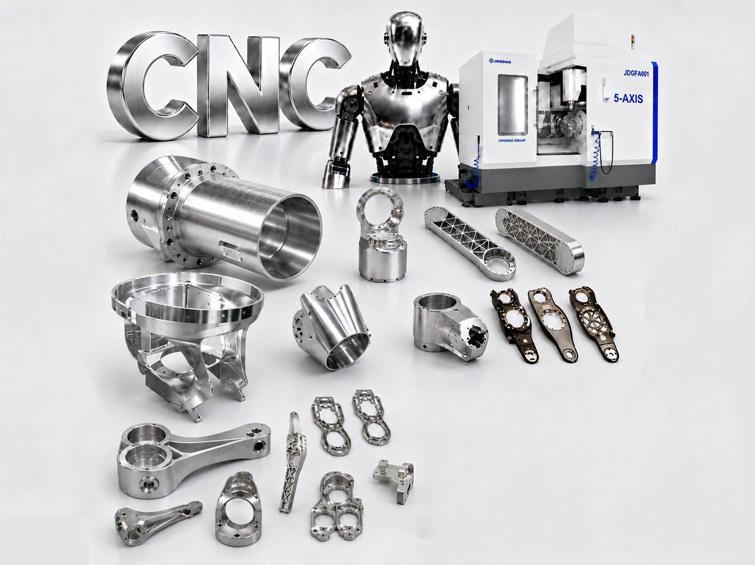
一套协同结构组件,构成机器人承重骨架
本项目包含机身主体结构、关节连杆、中空承重底座以及轻量化机械臂,集成电机、减速器、轴承与传感器接口。
客户要求整套结构采用统一的加工与检测标准,确保不同模块的零件装配时无需大量配磨或校准。
多供应商零件匹配偏差、重复装夹误差、振动、应力形变与疲劳开裂
原有供货模式将机身、关节、连杆交由多家工厂分别加工。基准选取方案与检测方法不统一,造成装配尺寸偏差,延长整机装配周期。
- 多角度曲面几何特征超出传统三轴机床的重复精度能力
- 多零件拼接结构存在振动与接口松动问题
- 因应力形变与批次不一致,返工率超过20%
- 刀具接刀痕造成应力集中,易引发疲劳失效
- 供应商之间尺寸不匹配,导致系统集成周期漫长
- 设备需要持续满负荷运行,并提升额定负载能力
客户要求整套机器人结构作为一个协同系统工作,而不是多家机加工厂商产出的零散零件组合。
核心工程考量统一基准与应力控制标准对整台机器人至关重要
每个模块自带电机与传动接口,但整机装配性能取决于各模块接口之间的相互位置精度。
大型型腔与轻量化加强筋结构会释放残余应力。所有结构件必须一致采用分阶段加工与检测逻辑。
跨零件基准兼容性、锻件选材、一体式结构刚度、位置度与同轴度、残余应力、曲面疲劳区域、阳极氧化工艺、统一三坐标检测方案、全套零件可追溯性。
采用同一套制造与质量体系生产整套机器人结构件
根据载荷工况匹配材料
7075-T6锻件用于轻量化机械臂与连杆;6061-T6用于大型稳定底座;4340锻钢可用于特殊重载零部件。
五轴一次装夹加工
曲面、减重筋、深型腔以及多角度孔位均基于统一基准加工。位置精度控制可达±0.003 mm。
双重去应力处理
粗加工与半精加工工序后进行稳定化时效处理,项目记录显示成品最终尺寸形变控制在0.008 mm以内。
平滑轮廓铣削与一体式结构设计
一体式零件替代拼接装配结构,平滑插补加工降低应力集中。
统一工装夹具与三坐标检测报告
全部组件使用共用工装、统一检测标准与报告,提升跨零件装配匹配度。
机器人各结构模块共用一套工艺流程体系
载荷工况评估与材料选型
根据重量、刚度和载荷,选用7075、6061或特种钢材。
锻件坯料制备
采用致密锻件毛坯,建立统一基准方案。
五轴粗加工
加工型腔、加强筋以及主要结构特征。
一次、二次稳定化时效
粗加工、半精加工后分别释放材料应力。
五轴精加工
完成电机、减速器、传感器、轴承以及装配接口加工。
去毛刺与硬质阳极氧化
保护线缆与密封件,同时提升耐磨与耐蚀性能。
统一三坐标检测
采用统一几何公差标准,对所有结构件进行验证。
整套机器人平台共用统一尺寸标准
本项目关键公差要求±0.005 mm,位置度控制±0.003 mm,成品结构件100%经过三坐标检测。
材料核验、跨零件基准、位置度、同轴度、轮廓度、时效后尺寸稳定性、阳极氧化表面、装配匹配度、批次检测报告。
机器人运动稳定性提升,整机开发周期缩短
客户反馈:重复定位稳定,关节振动消除;连续满负荷运行8个月无结构失效。
单一供应商交付模式消除多家厂商之间的尺寸偏差,提升整机平台集成性能。
量化数据、认证、鉴定及环境测试结果均来源于项目文档,对外发布前请对照内部记录复核。
达成年度框架协议,持续开展人形机器人研发
客户签订年度供货协议,继续联合开发新一代轻量化人形机器人结构件。
项目总结,基于项目案例记录