️

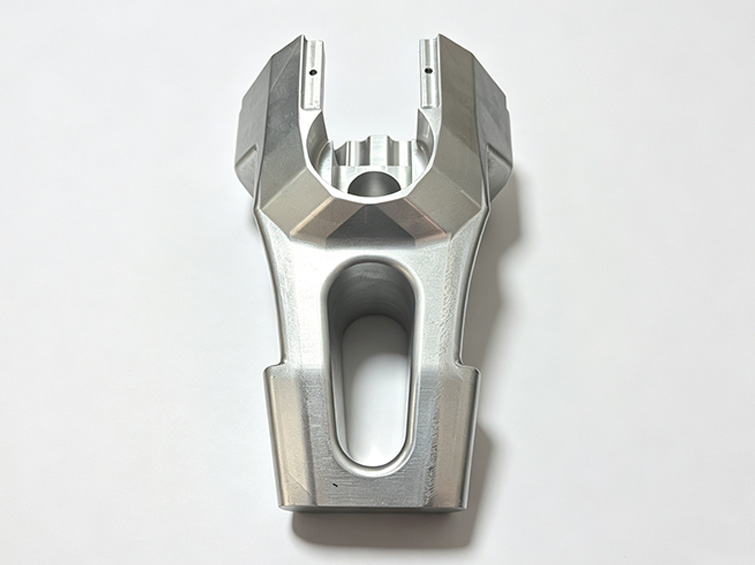
Un’articolazione robotica portante che combina resistenza, precisione e bassa massa.
Il componente fa parte della struttura portante primaria del robot e integra alloggiamenti di montaggio per servomotore, riduttore armonico, cuscinetti e sensori.
Le sue complesse facce inclinate, transizioni curve, cavità profonda di alleggerimento e fori multiangolari lo rendono un candidato ideale per la lavorazione a cinque assi a partire da una forgia di alluminio compatto.
Accumulo di tolleranze, vibrazioni, deformazioni per tensione, cricche di fatica e cicli di prototipazione lunghi.
Il fornitore originale utilizzava quattro allestimenti a tre assi e una struttura assemblata in più pezzi. Il trasferimento dei riferimenti, il gioco di assemblaggio e le tensioni residue generavano errori di posizionamento, vibrazioni e assemblaggio incoerente tra i lotti.
- Errore geometrico dopo ripetuti ribaltamenti del pezzo
- Vibrazioni dell’articolazione e bassa capacità di carico dovute alla struttura multiparte
- Oltre il 20% di rilavorazioni a causa della variazione dimensionale post-lavorazione
- Tracce visibili dell’utensile che causano concentrazione locale di tensioni
- Tempo di consegna del prototipo superiore a 40 giorni
Il robot necessitava di un’articolazione monoblocco più leggera, con geometria stabile, percorsi di carico uniformi e interfacce ripetibili per il movimento continuo ad alta velocità.
Considerazione ingegneristica principaleMotivi per cui geometria, tensioni residue e continuità strutturale sono correlati.
Le molteplici interfacce per motore, cuscinetti e sensori dovevano rimanere allineate reciprocamente. Qualsiasi errore nel trasferimento dei riferimenti poteva causare deviazione della posizione di ritorno o blocco meccanico.
La rimozione di materiale da una forgia 7075 libera anche tensioni residue. Era necessario un processo a fasi per mantenere la stabilità dimensionale a lungo termine dopo la lavorazione della cavità profonda e delle superfici curve.
Integrità della forgia, tolleranze di posizione e di profilo, coassialità, tensioni residue, percorsi di carico curvi, concentrazione di fatica, rigidità dell’articolazione e ripetibilità delle maschere.
Un processo a cinque assi monoblocco con gestione delle tensioni per fasi.
Analisi DFM e conversione in struttura monoblocco
Il progetto assemblato è stato consolidato in un’unica forgia 7075 per eliminare il gioco di montaggio e migliorare la rigidità.
Lavorazione a cinque assi in un solo blocco di serraggio
Le facce inclinate, la cavità profonda, le transizioni curve e i fori multiangolari vengono completati in un unico allestimento principale. La documentazione riporta un controllo di posizione stabile a ±0,003 mm.
Sgrossatura graduale, invecchiamento e finitura
Dopo la sgrossatura seguono un invecchiamento controllato, la semifinitura, una seconda fase di stabilizzazione a bassa temperatura e la finitura finale.
Fresatura di contorno liscio
L’interpolazione a cinque assi elimina le tracce di raccordo visibili sulle superfici curve e riduce la concentrazione di tensioni.
Maschere dedicate e controllo completo
Maschere personalizzate sostituiscono i quattro processi separati a tre assi. Il controllo CMM copre contorni e tolleranze geometriche.
Un percorso a fasi progettato per la stabilità dell’articolazione robotica monoblocco.
Preparazione della forgia
Verifica della forgia compatta 7075-T6 e definizione dei riferimenti di lavorazione.
Sgrossatura a cinque assi
Realizzazione della cavità profonda e rimozione della maggior parte del volume di materiale.
Prima fase di scarico delle tensioni
Rilascio della maggior parte delle tensioni di lavorazione prima della semifinitura.
Semifinitura e seconda stabilizzazione
Raffinamento della geometria ed esecuzione di una seconda fase di scarico tensioni a bassa temperatura.
Finitura a cinque assi
Realizzazione delle interfacce, fori, contorni e transizioni curve lisce.
Sbavatura e anodizzazione dura
Trattamento dei bordi profondi e applicazione di una superficie resistente all’usura e alla corrosione.
Controllo CMM 100%
Verifica di profilo, posizione, coassialità, parallelismo e caratteristiche critiche di assemblaggio.
Controllo geometrico completo per un assemblaggio robotico ad alta precisione.
La documentazione specifica tolleranze critiche fino a ±0,005 mm, con verifica del materiale, controllo CMM del primo pezzo e controllo geometrico e di profilo al 100% dei pezzi finiti.
Qualità del materiale, posizione, coassialità, parallelismo, profilo delle superfici curve, stabilità dimensionale dopo l’invecchiamento, superficie anodizzata e tracciabilità dei lotti.
Maggiore capacità di carico con meno rilavorazioni e tempi di lavorazione ridotti.
Il rapporto di progetto riporta che il robot funziona senza blocchi o vibrazioni e che la struttura monoblocco liscia migliora le prestazioni a fatica.
Il tempo di consegna del prototipo è stato ridotto a 18 giorni, il costo unitario è diminuito del 18% e la resa del lotto ha raggiunto il 99,8%.
I risultati quantitativi, di certificazione, qualificazione e test ambientali si basano sulla documentazione di progetto fornita e devono essere verificati rispetto ai registri interni prima della pubblicazione pubblica.
Approvato per la produzione annuale e lo sviluppo congiunto.
Il cliente ha segnalato otto mesi di funzionamento a pieno carico senza danni strutturali. Dopo il primo lotto, le due aziende hanno avviato un programma quadro annuale per altri componenti di articolazioni robotiche leggere.
Riassunto del progetto basato sulla documentazione del caso fornita